

Что это такое?
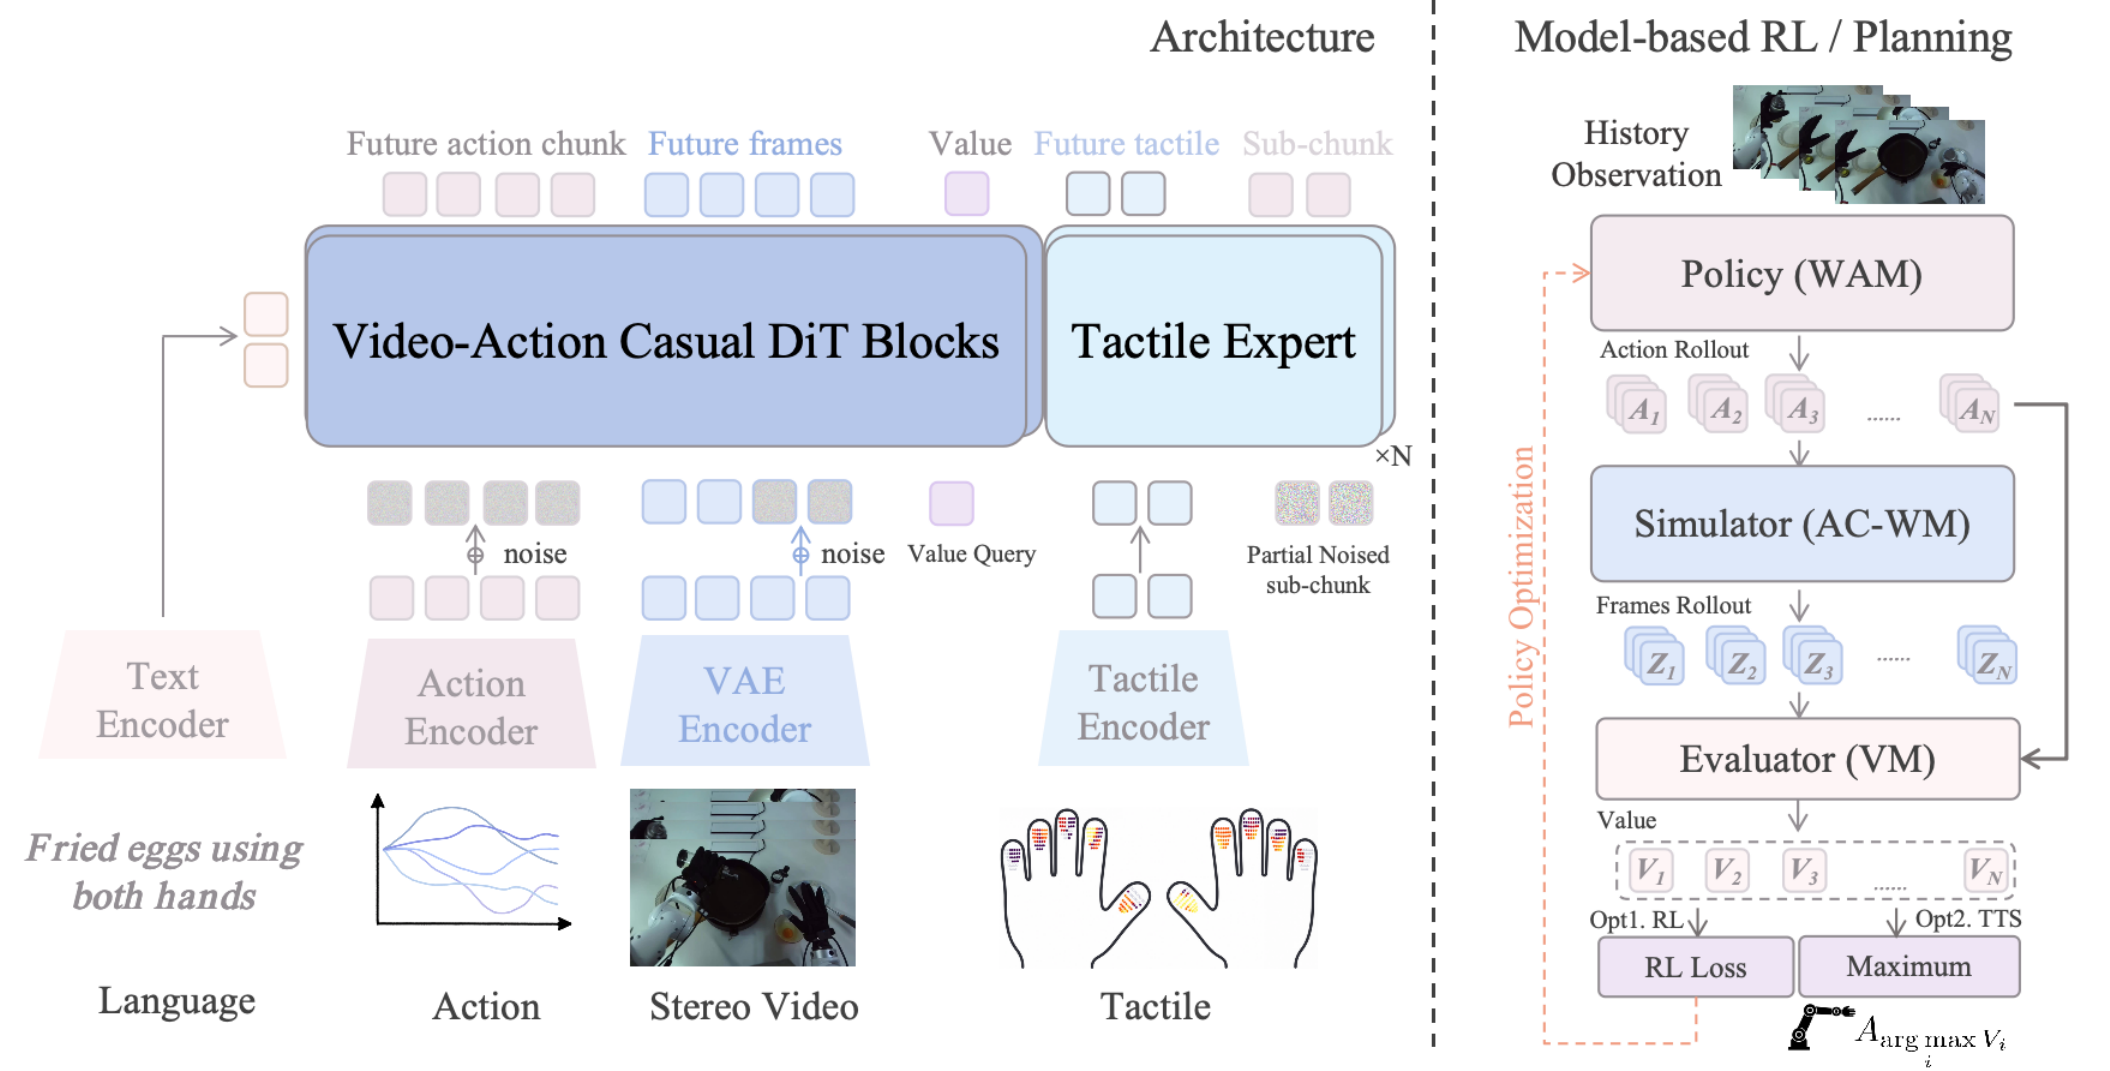
 Motus2 — саморазвивающаяся общая модель мира для ловкого манипулирования роботом. Одна модель с общими весами выступает политикой, симулятором и оценщиком, связывая их в замкнутый цикл принятия решений и обучения, чтобы система могла воспринимать, предсказывать, действовать и улучшать себя.
Это готовая к использованию модель или скорее исследовательский фреймворк?Это исследовательская модель/кодовая база, а не готовый инструмент: одна модель открывает три интерфейса управления (политика, симулятор, оценщик), которые работают вместе, и рассчитана на масштабирование большими эгоцентричными и робототехническими данными, а не на использование из коробки.
Это исследовательская модель/кодовая база, а не готовый инструмент: одна модель открывает три интерфейса управления (политика, симулятор, оценщик), которые работают вместе, и рассчитана на масштабирование большими эгоцентричными и робототехническими данными, а не на использование из коробки.Как его запустить?Пока никак — кода и чекпоинтов не опубликовано. Авторы планируют постепенно выпустить на протяжении сентября 2026 года чекпоинты предобучения и код обучения (предобучение на видео, обучение value/MBRL, инфраструктуру памяти, тактильный код).
Пока никак — кода и чекпоинтов не опубликовано. Авторы планируют постепенно выпустить на протяжении сентября 2026 года чекпоинты предобучения и код обучения (предобучение на видео, обучение value/MBRL, инфраструктуру памяти, тактильный код).В чём сейчас подвох?Всё в Open-Source Roadmap не отмечено — чекпоинты предобучения, код предобучения на видео, код обучения value, код MBRL, инфраструктура памяти и тактильный код всё ещё ждут выпуска.
Всё в Open-Source Roadmap не отмечено — чекпоинты предобучения, код предобучения на видео, код обучения value, код MBRL, инфраструктура памяти и тактильный код всё ещё ждут выпуска.Что на самом деле делают интерфейсы политики, симулятора и оценщика?Политика предлагает кандидатные блоки действий, симулятор предсказывает их визуальные последствия, а оценщик оценивает, насколько хороши эти предсказанные исходы, образуя замкнутый цикл принятия решений и обучения для улучшения политики.
Политика предлагает кандидатные блоки действий, симулятор предсказывает их визуальные последствия, а оценщик оценивает, насколько хороши эти предсказанные исходы, образуя замкнутый цикл принятия решений и обучения для улучшения политики.Как Motus2 масштабирует свои обучающие данные?Он идёт от крупномасштабного монокулярного эгоцентричного видео к синхронизированным стерео эгоцентричным данным, затем адаптируется к траекториям роботов плюс дополнительным данным выравнивания человека и робота для переноса между доменами.
Он идёт от крупномасштабного монокулярного эгоцентричного видео к синхронизированным стерео эгоцентричным данным, затем адаптируется к траекториям роботов плюс дополнительным данным выравнивания человека и робота для переноса между доменами.Почему он называется «саморазвивающимся»?Потому что неудачные и неоптимальные взаимодействия, а не только отобранные экспертные демонстрации, подаются обратно в обучение динамики и ценности, позволяя модели улучшать собственную политику через связанный цикл симулятор-оценщик, а не полагаясь только на размеченные вручную данные успехов.
Потому что неудачные и неоптимальные взаимодействия, а не только отобранные экспертные демонстрации, подаются обратно в обучение динамики и ценности, позволяя модели улучшать собственную политику через связанный цикл симулятор-оценщик, а не полагаясь только на размеченные вручную данные успехов.На какое железо нацелен Motus2?Полностью бионическая робототехническая платформа со стереозрением, двумя руками, двумя ловкими кистями и тактильным восприятием, с добавленной тактильной обратной связью для управления с учётом контакта.
Полностью бионическая робототехническая платформа со стереозрением, двумя руками, двумя ловкими кистями и тактильным восприятием, с добавленной тактильной обратной связью для управления с учётом контакта.What are similar projects?Zero-WAM, lerobot, WholebodyVLA, Embodied-AI-Guide, Zetta-Embodiment, flex-pi, RoboICL, video-prediction-policy-2
Zero-WAM, lerobot, WholebodyVLA, Embodied-AI-Guide, Zetta-Embodiment, flex-pi, RoboICL, video-prediction-policy-2Which topics is it in?physical-ai, generative-model, self-evolving-agents, pretraining, deep-reinforcement-learning, robot, world-models, embodied-ai, pretrained-models, paper, robotics, simulation
physical-ai, generative-model, self-evolving-agents, pretraining, deep-reinforcement-learning, robot, world-models, embodied-ai, pretrained-models, paper, robotics, simulation