
1.2K ·GitHub
Что это?
 Это сторонний проект реверс-инжиниринга, воссоздающий железо двуногой робо-утки Microduck от Pollen Robotics: сборочные чертежи, CAD-файлы и полная электронная схема выводятся из официального публичного MJCF-моделирования и исходного кода на Rust, поскольку механические части и одна печатная плата так и не были официально открыты.
Это устанавливаемое ПО или документация на железо?Это в основном документация на железо и CAD-данные: STL-меши, готовые для FreeCAD/Fusion 360/SolidWorks/Blender, сборочные чертежи, BOM и платы, восстановленные реверс-инжинирингом. Единственный исполняемый код — небольшой Python-скрипт для воспроизведения конвейера рендеринга.
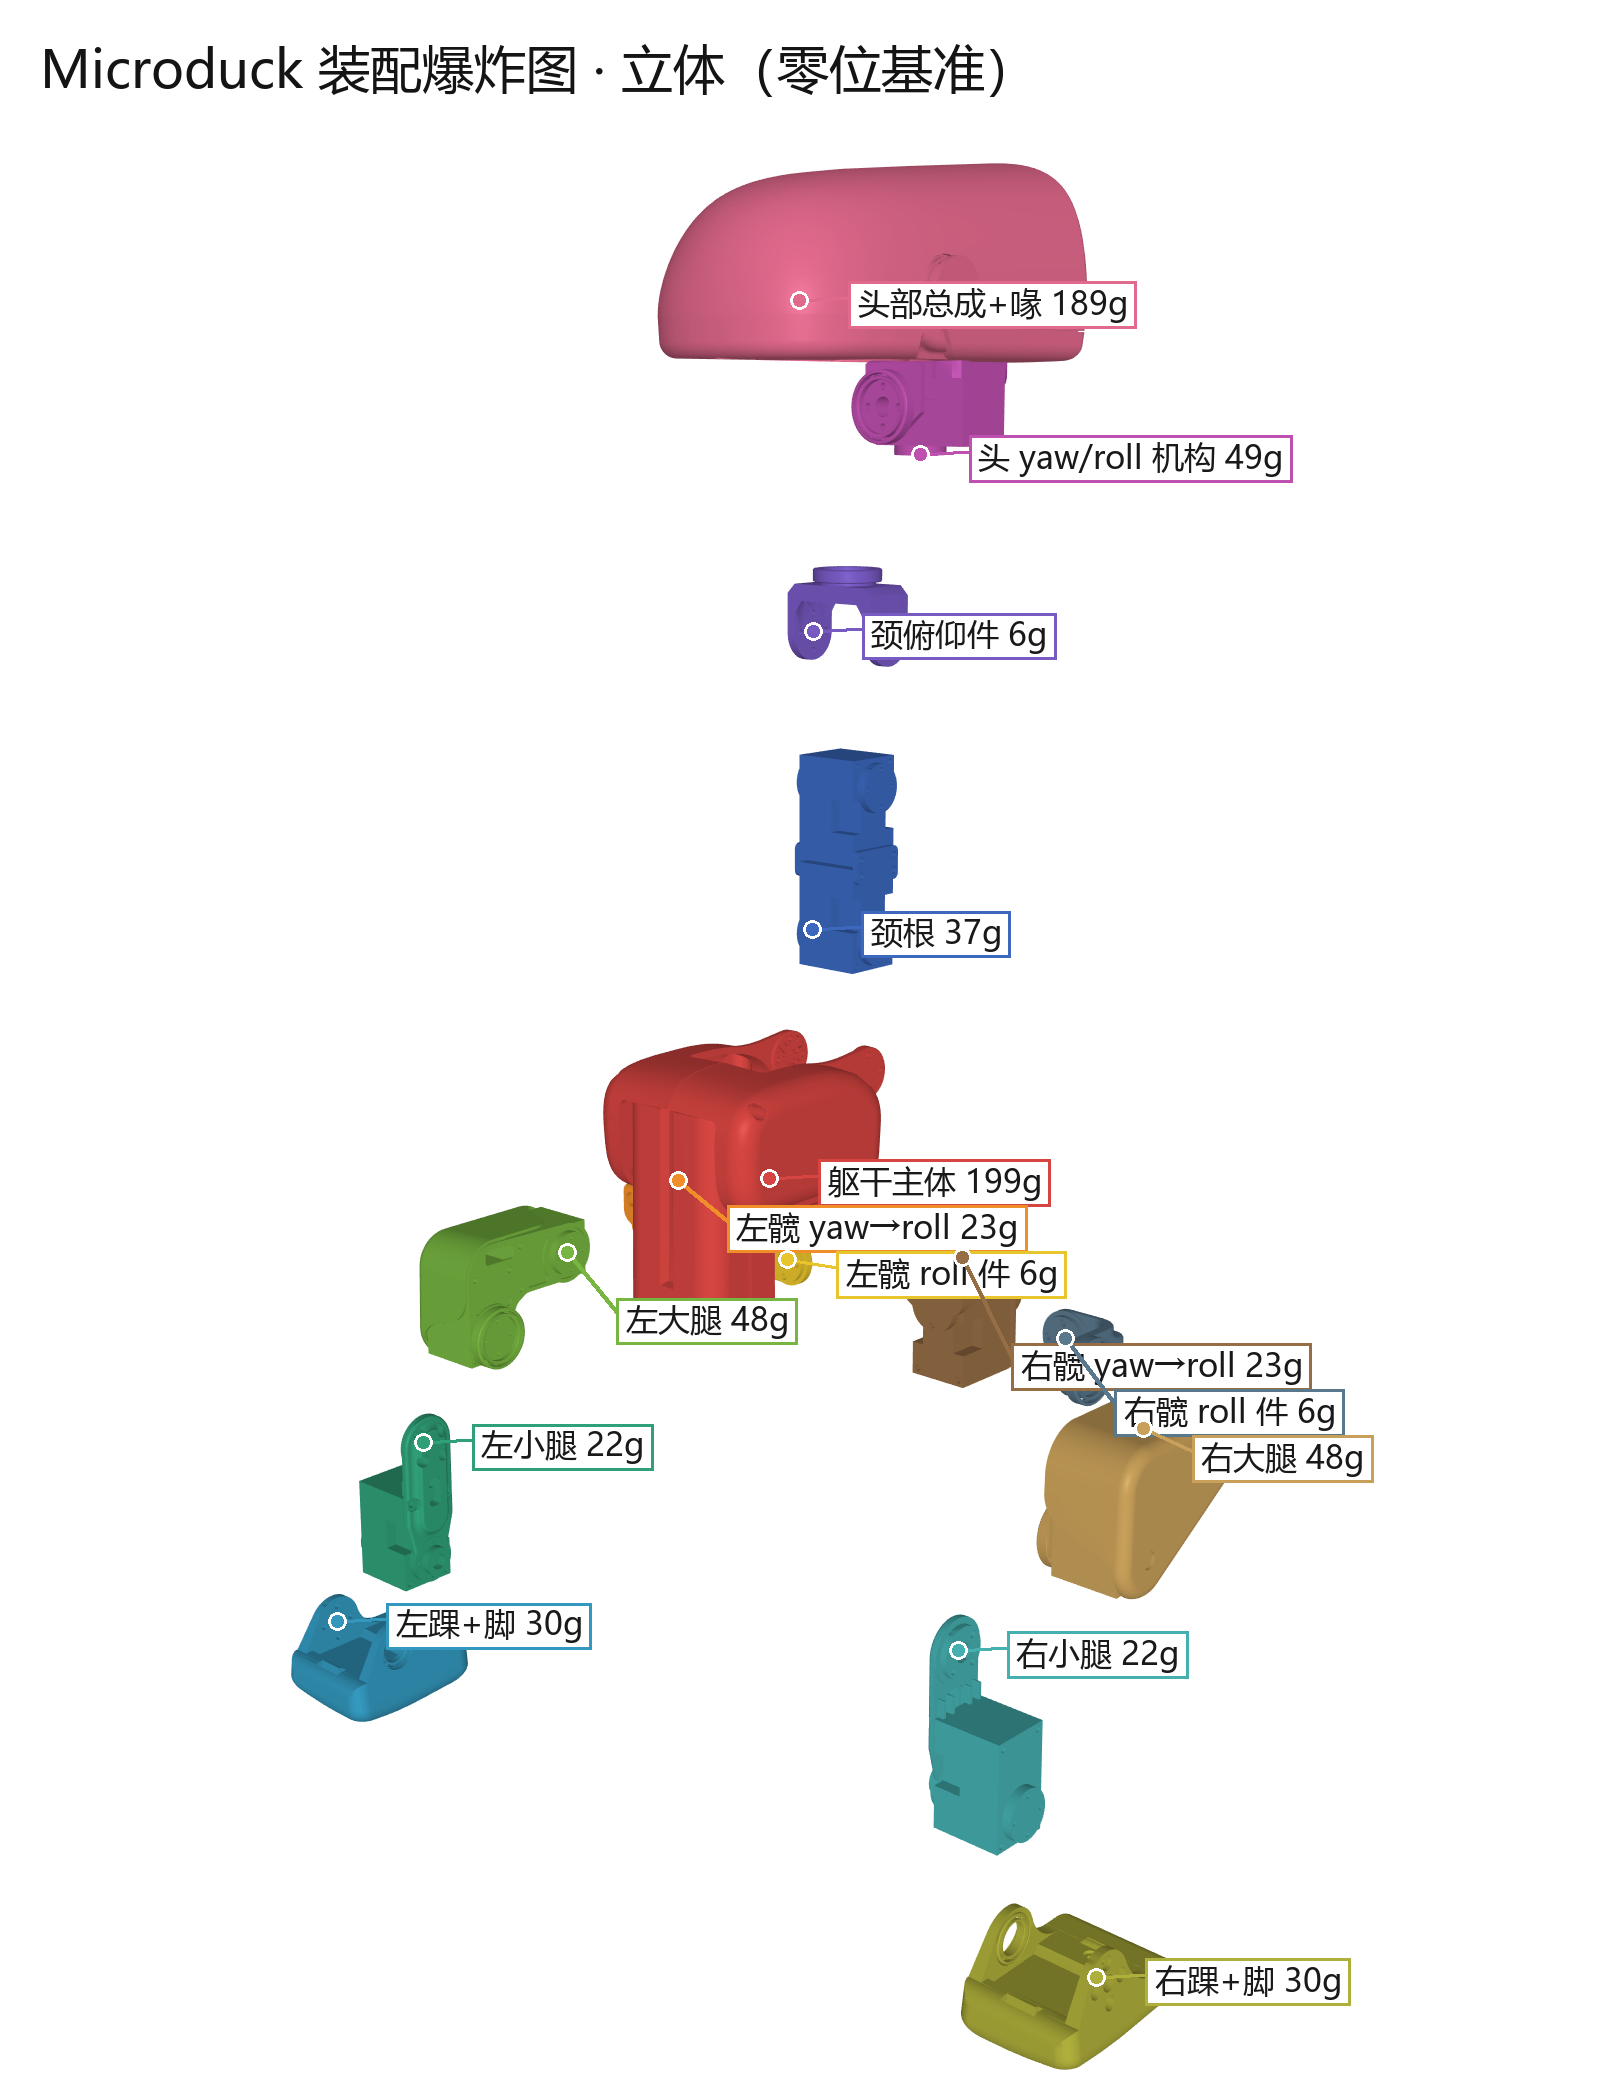
Это в основном документация на железо и CAD-данные: STL-меши, готовые для FreeCAD/Fusion 360/SolidWorks/Blender, сборочные чертежи, BOM и платы, восстановленные реверс-инжинирингом. Единственный исполняемый код — небольшой Python-скрипт для воспроизведения конвейера рендеринга.Как на практике использовать эти файлы, чтобы собрать робота?Импортируйте STL-файлы из cad/ (уже в мировых координатах) прямо в FreeCAD, Fusion 360, SolidWorks или Blender; для 3D-печатных деталей используйте print/ (разделено на печатаемые детали и готовые покупные), а что покупать — смотрите в BOM.md.
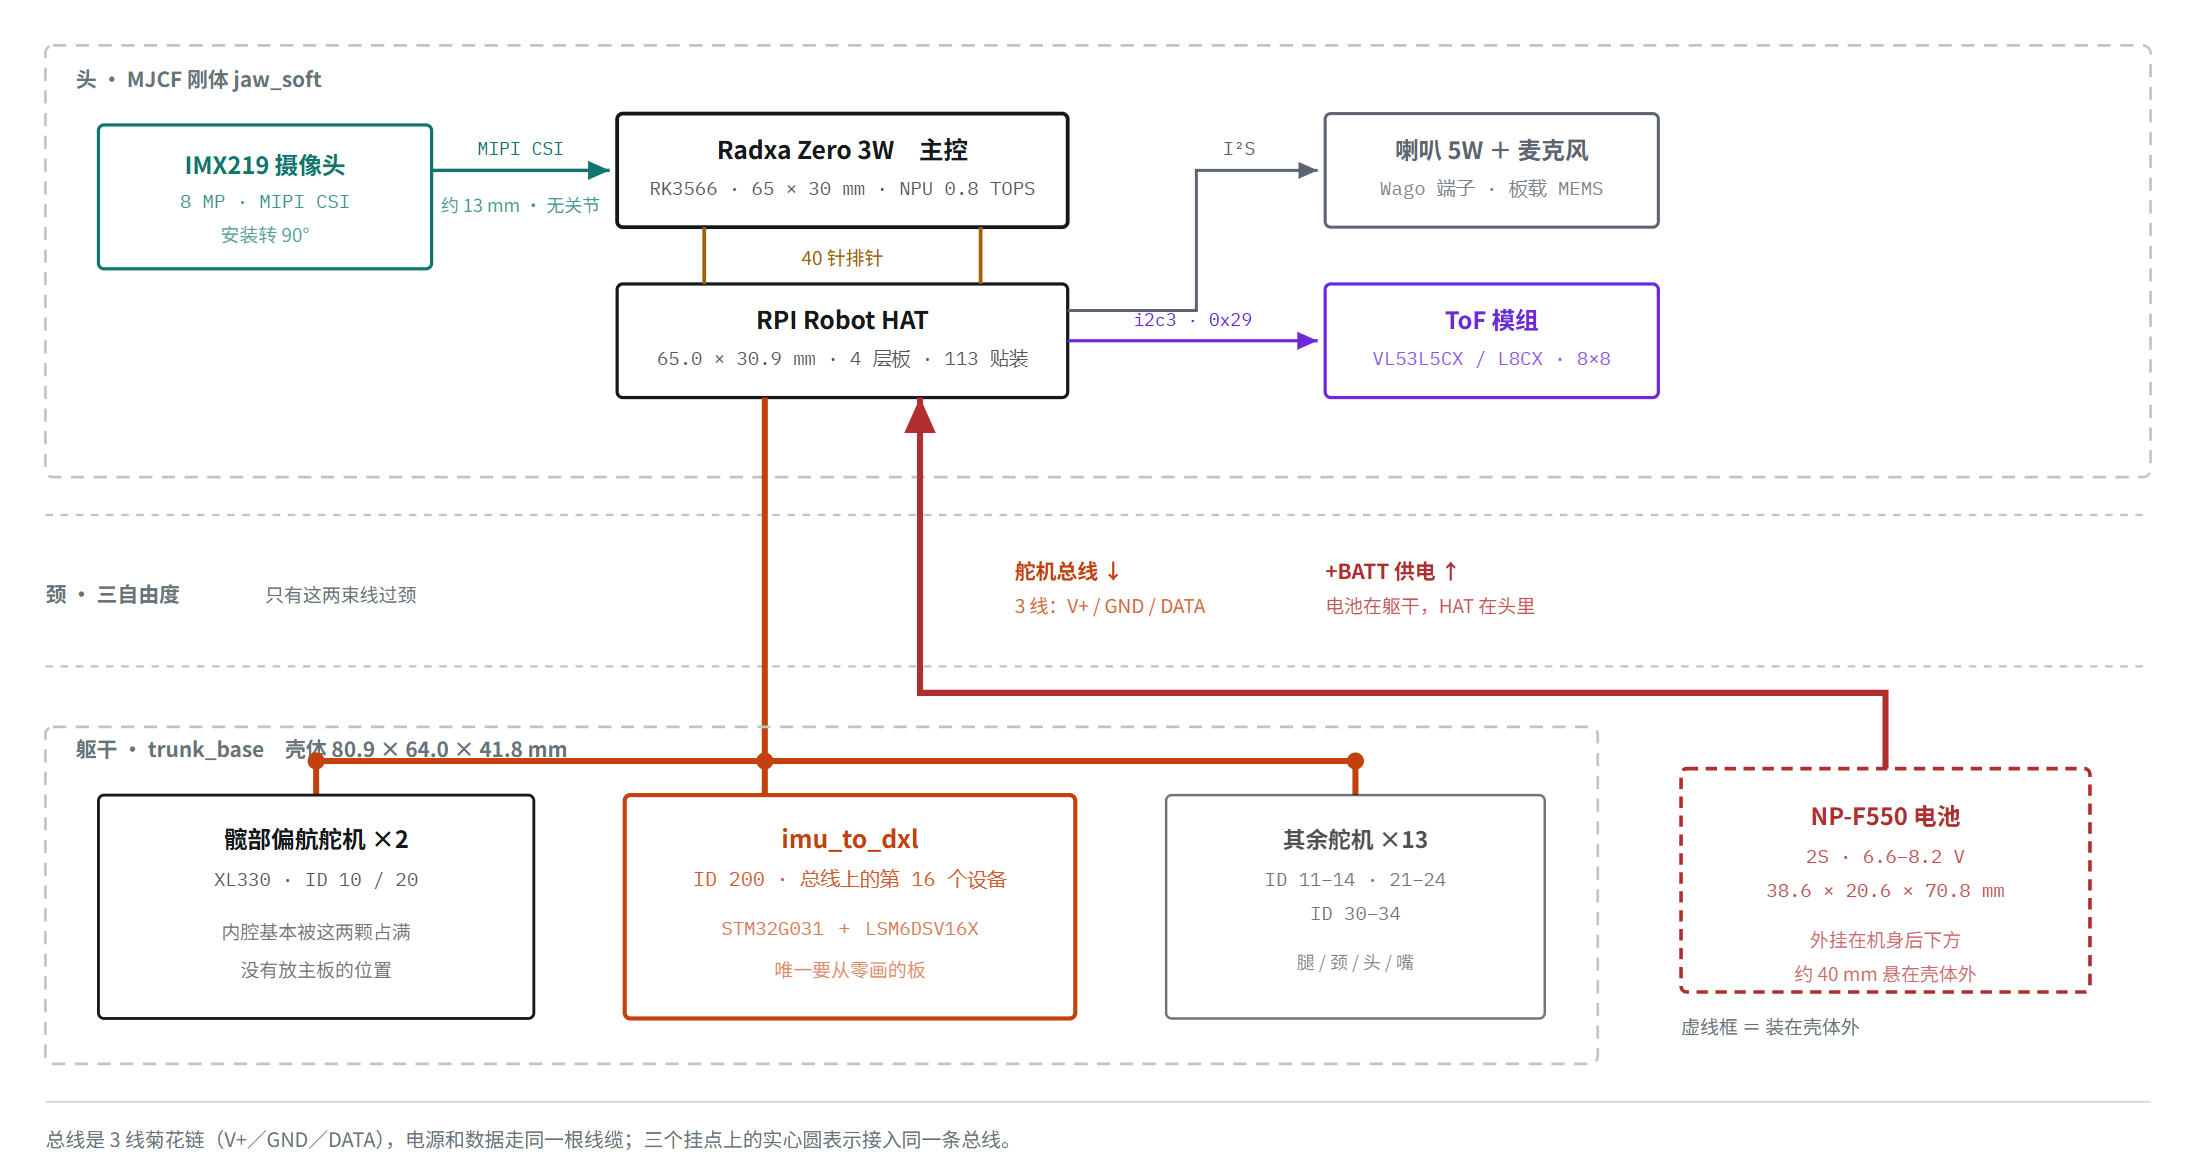
Импортируйте STL-файлы из cad/ (уже в мировых координатах) прямо в FreeCAD, Fusion 360, SolidWorks или Blender; для 3D-печатных деталей используйте print/ (разделено на печатаемые детали и готовые покупные), а что покупать — смотрите в BOM.md.Что нужно, чтобы воспроизвести рендеры из симуляции или собрать электронику?Для воспроизведения конвейера рендеринга нужен Python с mujoco, numpy, pillow и scipy плюс рабочий контекст OpenGL. Для сборки железа нужны Radxa Zero 3W, 15 сервоприводов Dynamixel XL330, официально открытая плата RPI Robot HAT и самостоятельно изготовленная IMU-плата imutodxl.
Для воспроизведения конвейера рендеринга нужен Python с mujoco, numpy, pillow и scipy плюс рабочий контекст OpenGL. Для сборки железа нужны Radxa Zero 3W, 15 сервоприводов Dynamixel XL330, официально открытая плата RPI Robot HAT и самостоятельно изготовленная IMU-плата imutodxl.Эти STL-файлы реально напечатаются и сойдутся друг с другом?Нет — меши из симуляции передают только внешнюю форму и инерцию, но не посадочные допуски, резьбовые отверстия, углубления под термопрессовые втулки или зазоры для проводки, поэтому прямая печать скорее всего не соберётся как надо без дополнительной доработки. Конструкция платы imutodxl к тому же пока не изготовлена и не проверена физически.
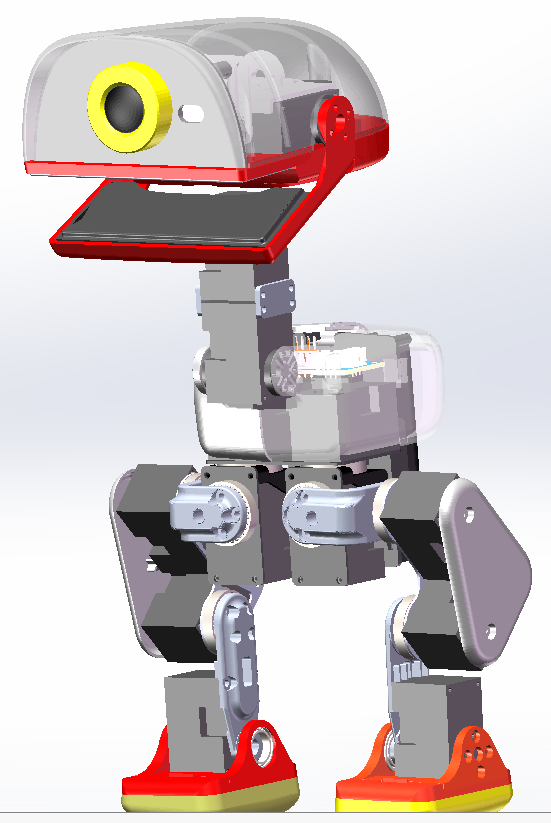
Нет — меши из симуляции передают только внешнюю форму и инерцию, но не посадочные допуски, резьбовые отверстия, углубления под термопрессовые втулки или зазоры для проводки, поэтому прямая печать скорее всего не соберётся как надо без дополнительной доработки. Конструкция платы imutodxl к тому же пока не изготовлена и не проверена физически.Что такое Microduck?Microduck — двуногая робо-утка Pollen Robotics ростом 25 см и весом 737 г с 15 сервоприводами Dynamixel XL330 (активно управляются 14), которая ходит с помощью политики обучения с подкреплением; её ПО открыто под Apache-2.0.
Microduck — двуногая робо-утка Pollen Robotics ростом 25 см и весом 737 г с 15 сервоприводами Dynamixel XL330 (активно управляются 14), которая ходит с помощью политики обучения с подкреплением; её ПО открыто под Apache-2.0.Из этого репозитория реально собрать работающую утку?В основном да — геометрия, оси суставов, массы, модель приводов и официальная плата HAT всё учтены; не хватает только IMU-платы imutodxl (восстановлена реверс-инжинирингом, но не изготовлена) и окончательной схемы разводки проводов.
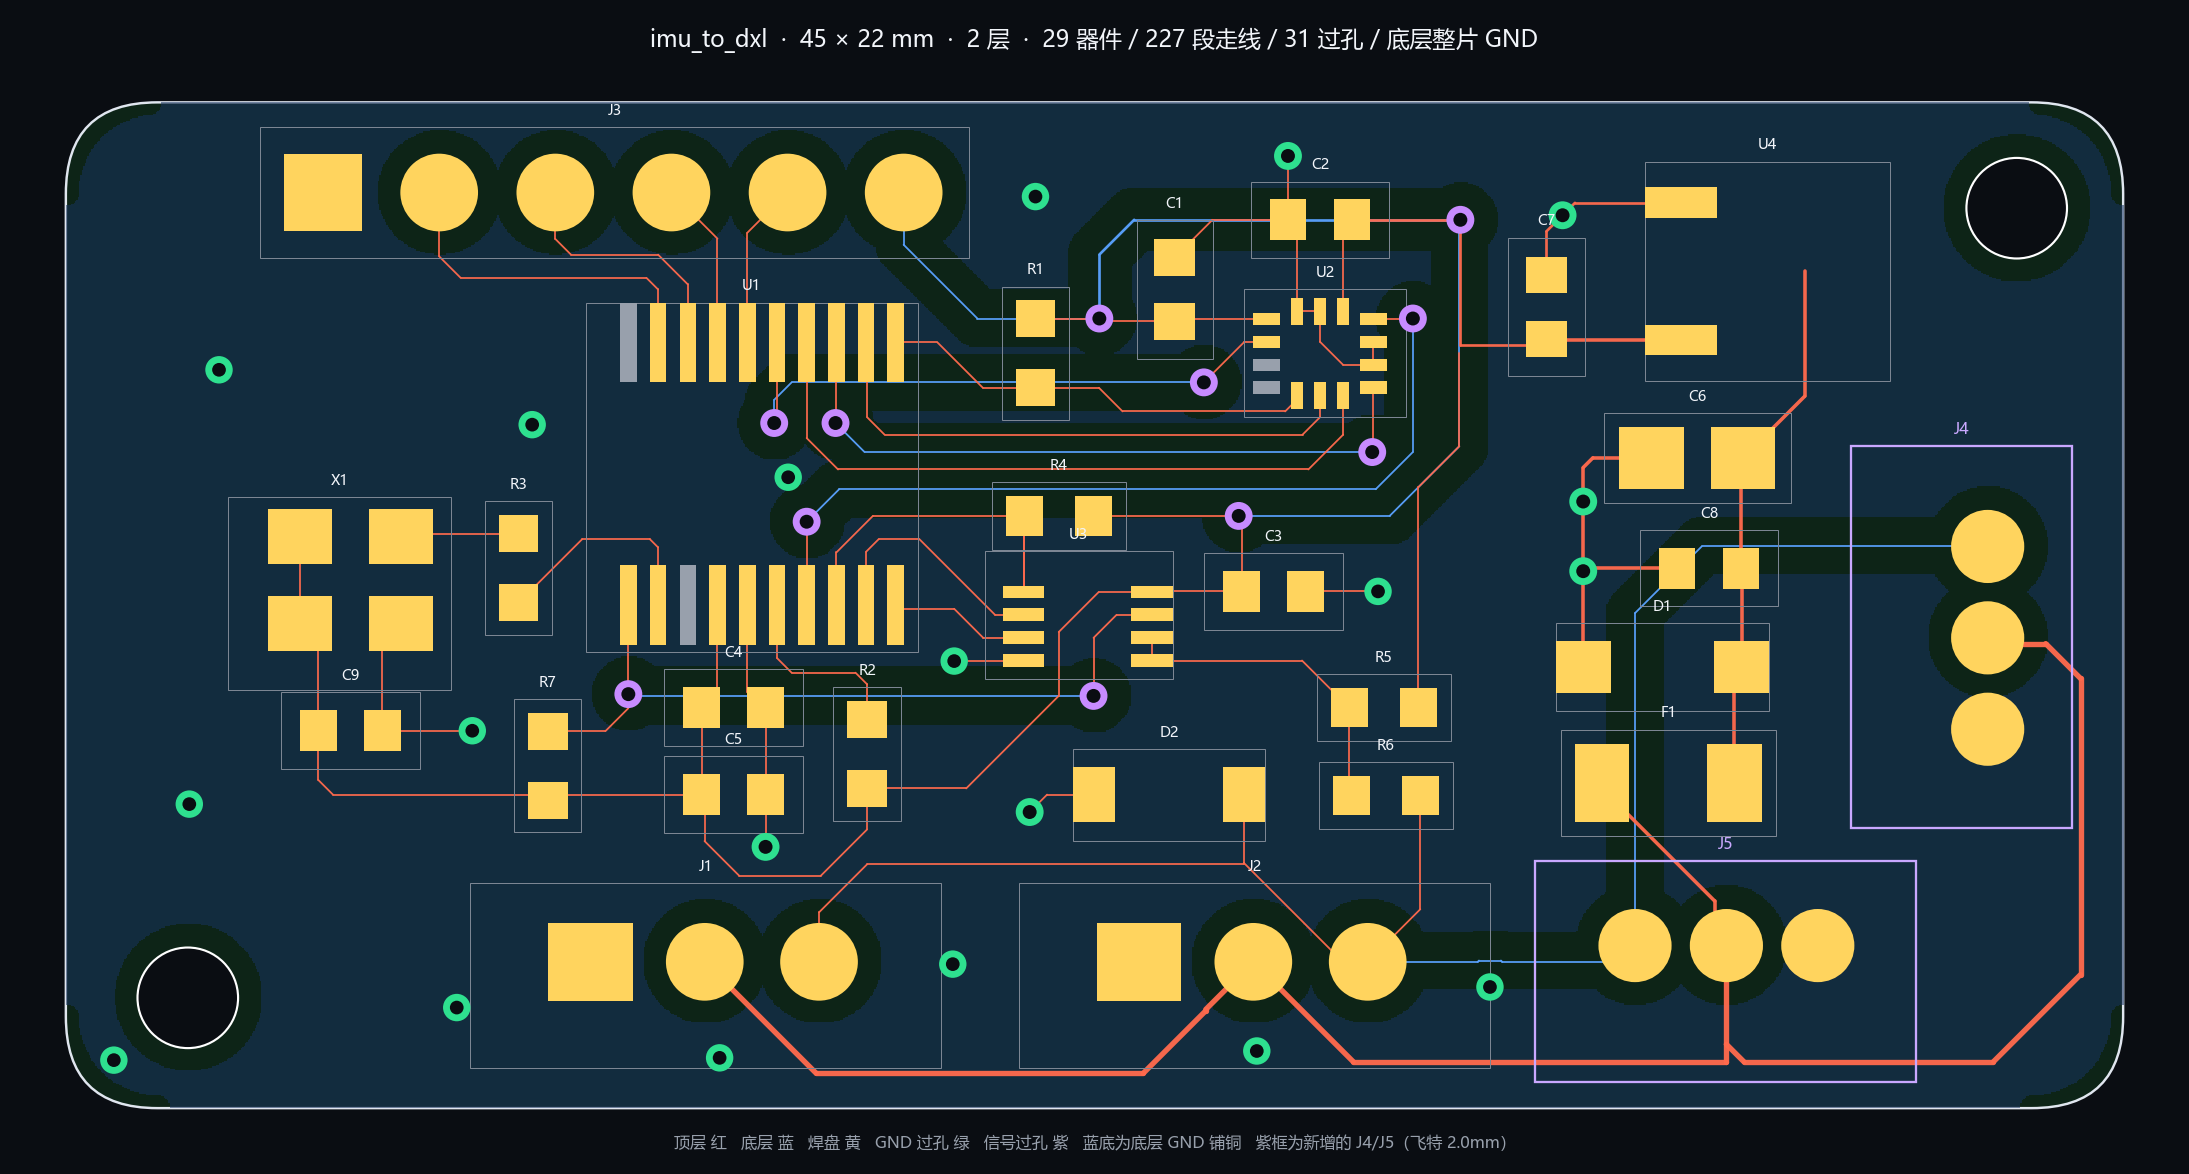
В основном да — геометрия, оси суставов, массы, модель приводов и официальная плата HAT всё учтены; не хватает только IMU-платы imutodxl (восстановлена реверс-инжинирингом, но не изготовлена) и окончательной схемы разводки проводов.Что такое плата imutodxl и чем она интересна?Это единственная печатная плата, которую Pollen так и не открыла; в проекте её восстановили как STM32G031 плюс IMU LSM6DSV16X, которая маскируется под 16-й сервопривод Dynamixel на шине, так что данные ориентации приходят в том же чтении шины, что и состояние суставов, без второй шины или встроенного слияния сенсоров.
Это единственная печатная плата, которую Pollen так и не открыла; в проекте её восстановили как STM32G031 плюс IMU LSM6DSV16X, которая маскируется под 16-й сервопривод Dynamixel на шине, так что данные ориентации приходят в том же чтении шины, что и состояние суставов, без второй шины или встроенного слияния сенсоров.А если собрать самому, выйдет дешевле?Скорее всего нет: одни лишь 15 сервоприводов XL330 стоят примерно $359–629 в зависимости от региона, а сверху ещё контроллер, батарея, изготовление платы и материалы для печати — согласно BOM.md проекта.
Скорее всего нет: одни лишь 15 сервоприводов XL330 стоят примерно $359–629 в зависимости от региона, а сверху ещё контроллер, батарея, изготовление платы и материалы для печати — согласно BOM.md проекта.What are similar projects?Dummy-Robot, MANPADS-System-Launcher-and-Rocket, QymCAD, text-to-cad, Keychron-Keyboards-Hardware-Design, CHOMPI, oomwoo, Microduck-build-tutorial
Dummy-Robot, MANPADS-System-Launcher-and-Rocket, QymCAD, text-to-cad, Keychron-Keyboards-Hardware-Design, CHOMPI, oomwoo, Microduck-build-tutorialWhich topics is it in?mechanical-engineering, scipy, manufacturing, stm32, robot, 3d-modeling, 3d-printing, cad, engineering, embedded-systems, numpy, robotics
mechanical-engineering, scipy, manufacturing, stm32, robot, 3d-modeling, 3d-printing, cad, engineering, embedded-systems, numpy, robotics