
1.2K ·GitHub
What is this?
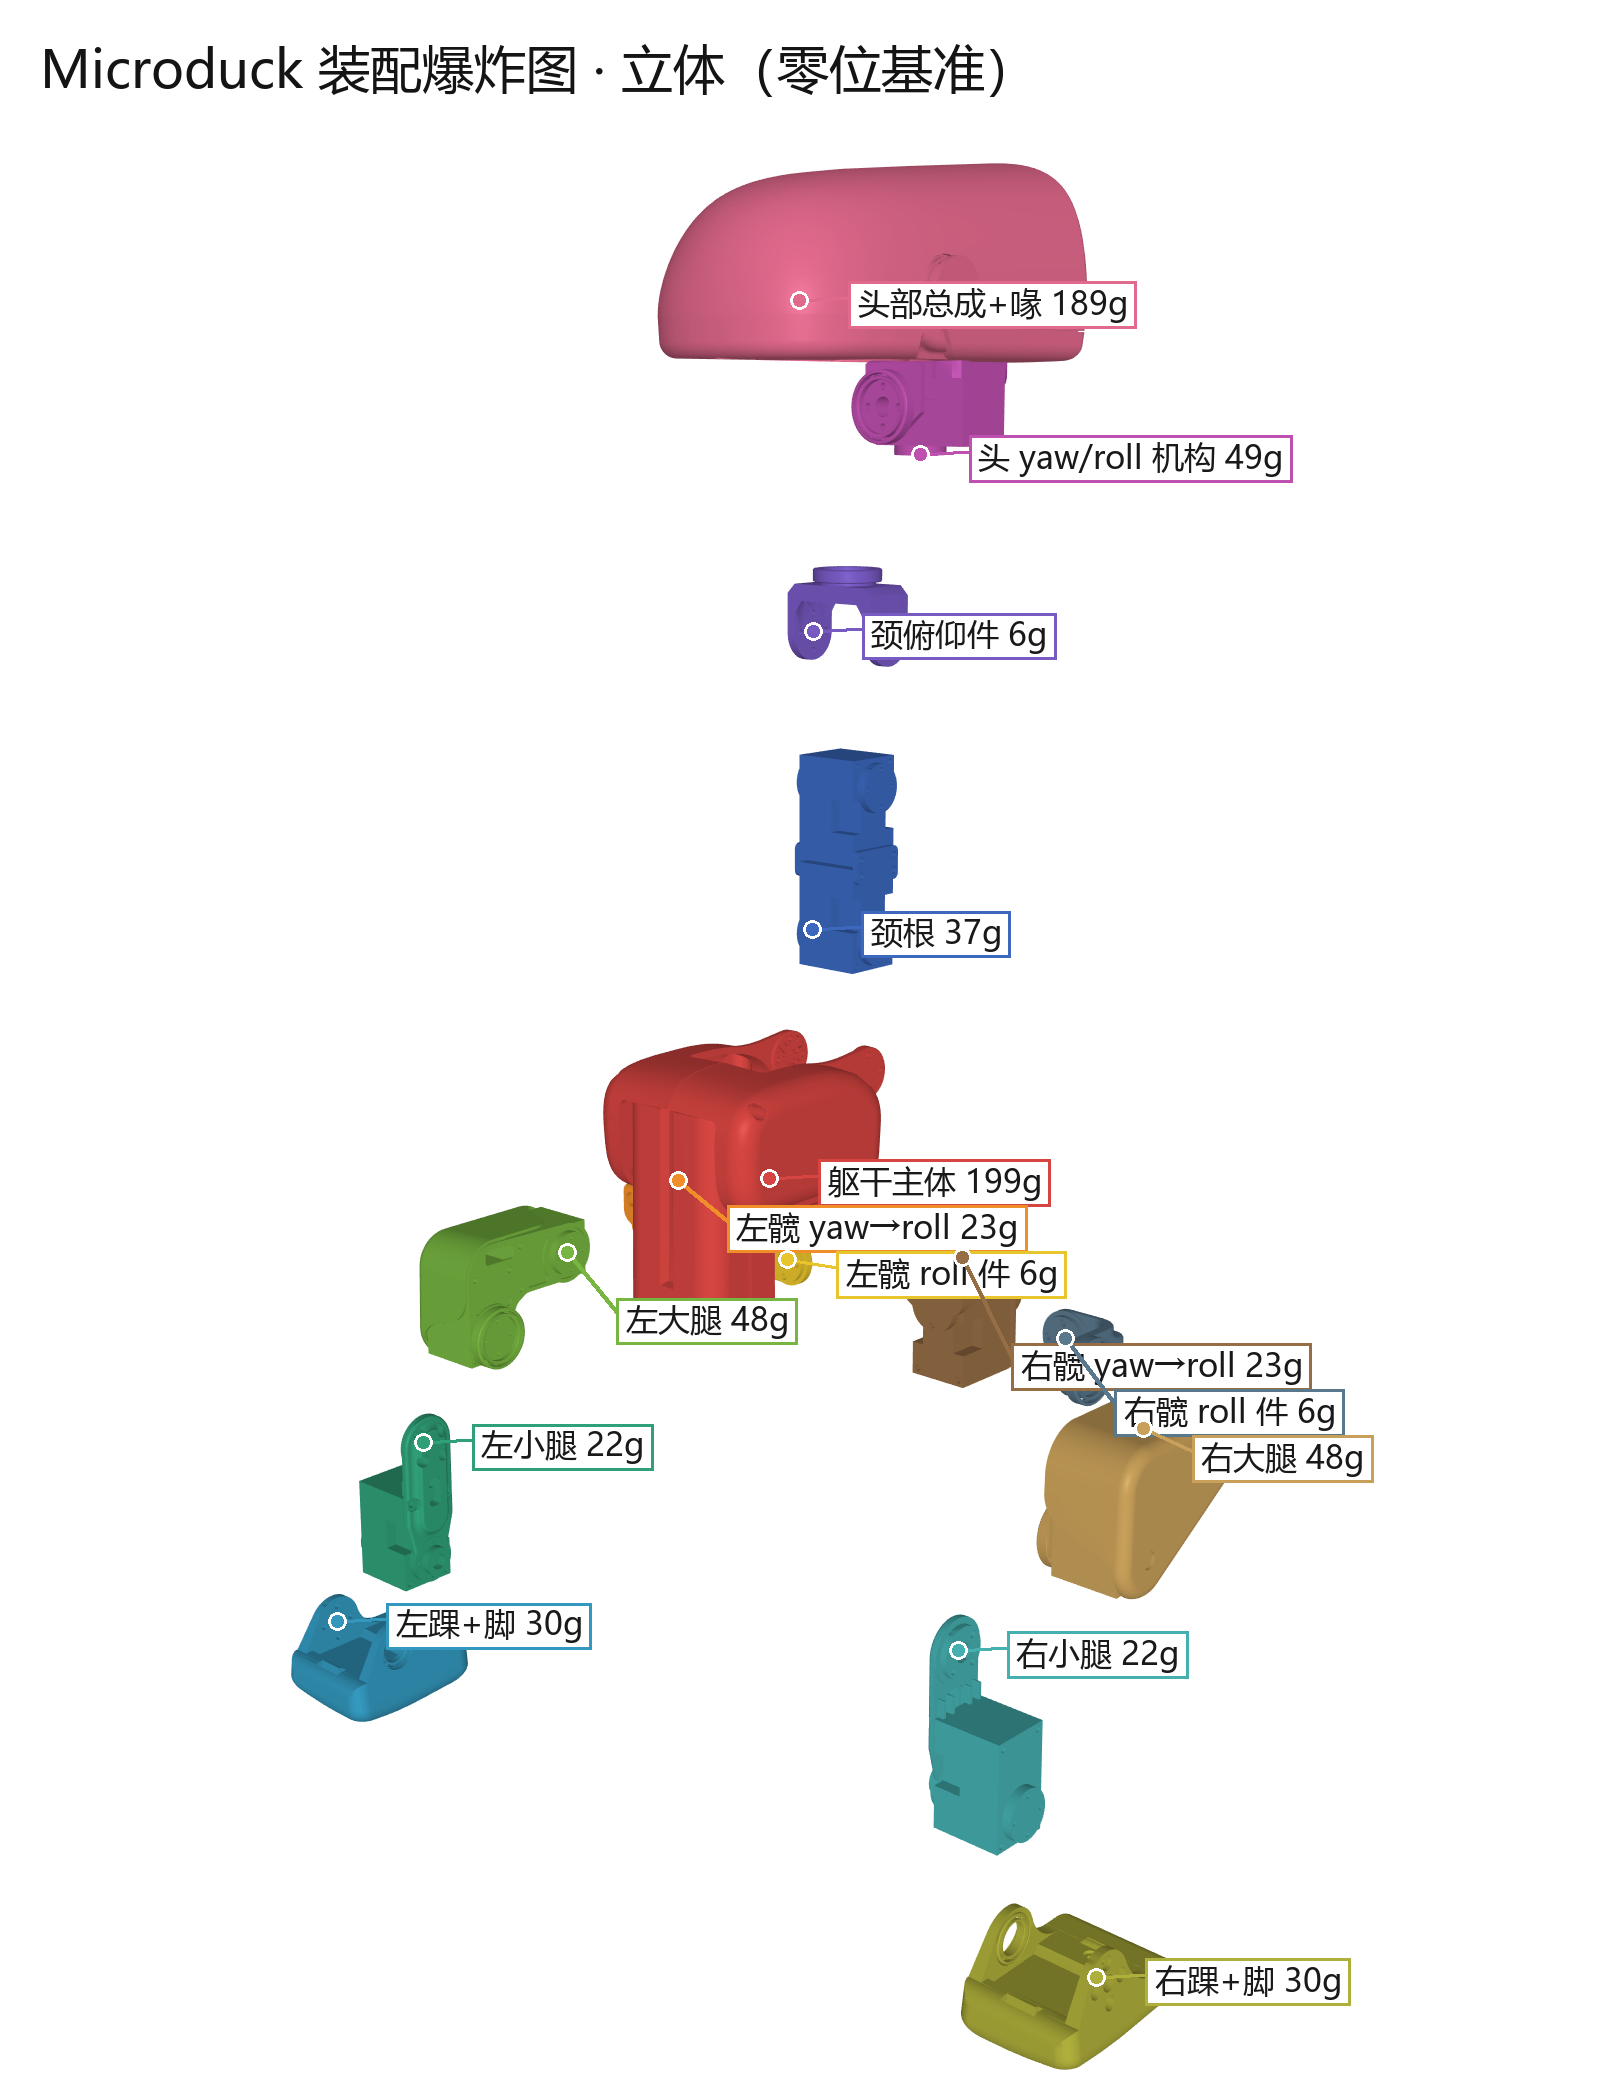
 This is a third-party reverse-engineering project that reconstructs the hardware of Pollen Robotics' Microduck bipedal robot duck - deriving assembly drawings, CAD files and a full electronics scheme from the official public MJCF simulation model and Rust source code, since the mechanical parts and one PCB were never officially open-sourced.
Is this installable software or hardware documentation?It is mostly hardware documentation and CAD data - STL meshes ready for FreeCAD/Fusion 360/SolidWorks/Blender, assembly drawings, a BOM, and reverse-engineered PCB designs. The only runnable code is a small Python script to reproduce the render pipeline.
It is mostly hardware documentation and CAD data - STL meshes ready for FreeCAD/Fusion 360/SolidWorks/Blender, assembly drawings, a BOM, and reverse-engineered PCB designs. The only runnable code is a small Python script to reproduce the render pipeline.How do I actually use these files to build the robot?Import the already world-transformed STL files from cad/ directly into FreeCAD, Fusion 360, SolidWorks or Blender; for 3D-printed parts use print/ (split into parts to print vs. off-the-shelf parts), and follow BOM.md for what to buy.
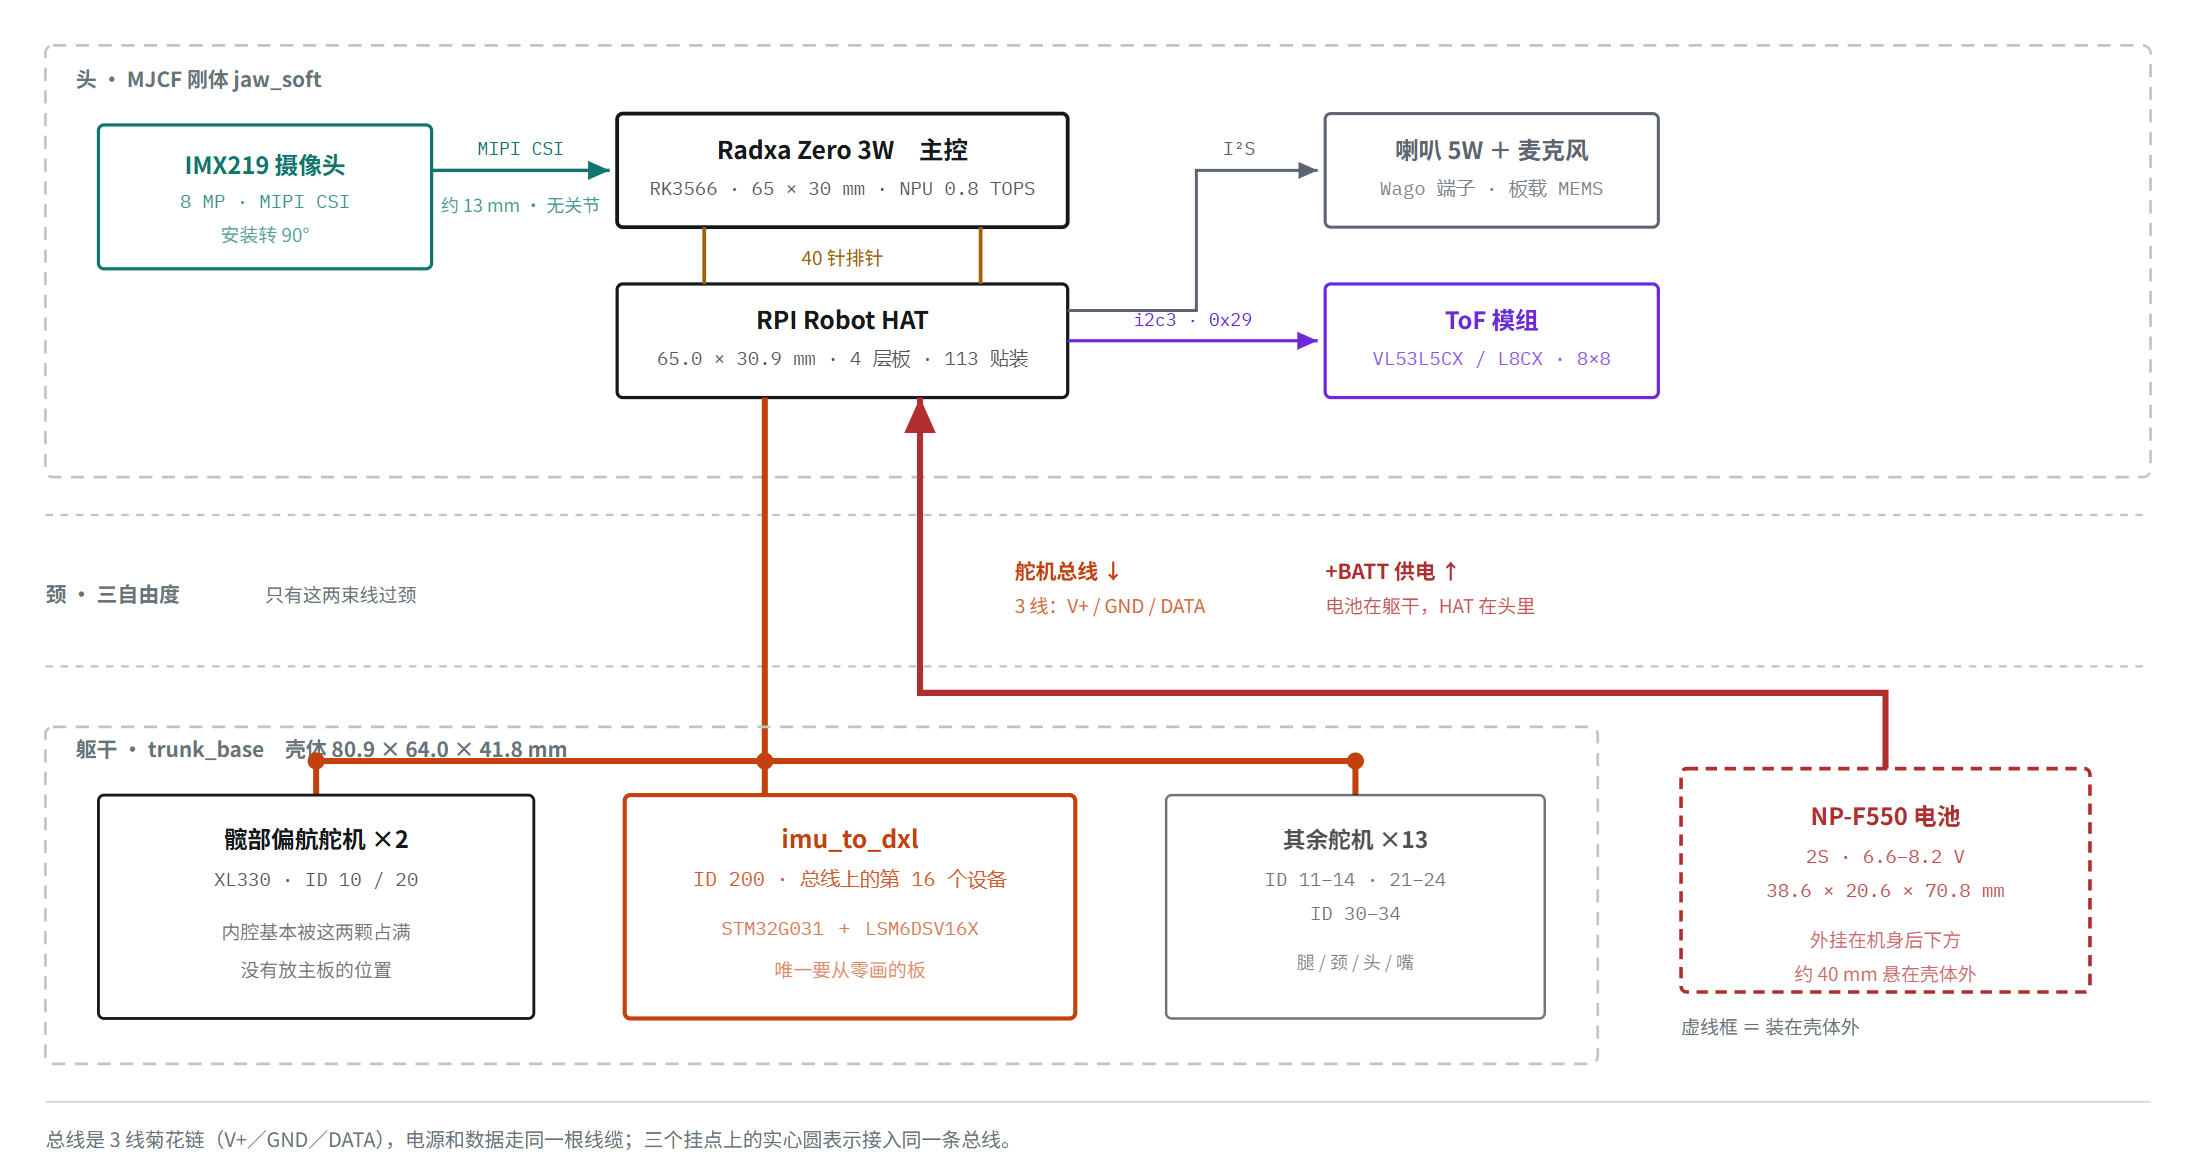
Import the already world-transformed STL files from cad/ directly into FreeCAD, Fusion 360, SolidWorks or Blender; for 3D-printed parts use print/ (split into parts to print vs. off-the-shelf parts), and follow BOM.md for what to buy.What do I need to reproduce the simulation renders or build the electronics?Reproducing the render pipeline needs Python with mujoco, numpy, pillow and scipy plus a working OpenGL context. Building the hardware needs a Radxa Zero 3W, 15 Dynamixel XL330 servos, the officially open-sourced RPI Robot HAT, and the self-fabricated imutodxl IMU board.
Reproducing the render pipeline needs Python with mujoco, numpy, pillow and scipy plus a working OpenGL context. Building the hardware needs a Radxa Zero 3W, 15 Dynamixel XL330 servos, the officially open-sourced RPI Robot HAT, and the self-fabricated imutodxl IMU board.Will these STL files actually print and fit together?No - the simulation meshes only capture outer shape and inertia, not fit tolerances, threaded holes, heat-set insert pockets or wiring clearance, so printing them directly will most likely not assemble correctly without extra engineering. The imutodxl PCB design also has not been fabricated or physically verified yet.
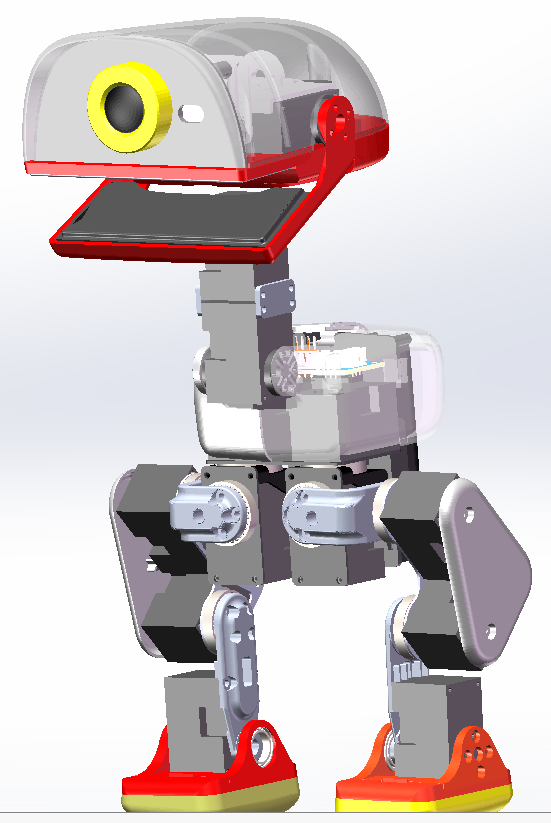
No - the simulation meshes only capture outer shape and inertia, not fit tolerances, threaded holes, heat-set insert pockets or wiring clearance, so printing them directly will most likely not assemble correctly without extra engineering. The imutodxl PCB design also has not been fabricated or physically verified yet.What is Microduck?Microduck is Pollen Robotics' 25cm, 737g bipedal robot duck with 15 Dynamixel XL330 servos (14 actively controlled) that walks using a reinforcement-learning policy, with open-source Apache-2.0 software.
Microduck is Pollen Robotics' 25cm, 737g bipedal robot duck with 15 Dynamixel XL330 servos (14 actively controlled) that walks using a reinforcement-learning policy, with open-source Apache-2.0 software.Can you actually build a working duck from this repo?Mostly yes - geometry, joint axes, masses, actuator model and the official HAT board are all accounted for; only the imutodxl IMU board (reverse-engineered but unfabricated) and the final wiring layout are still missing.
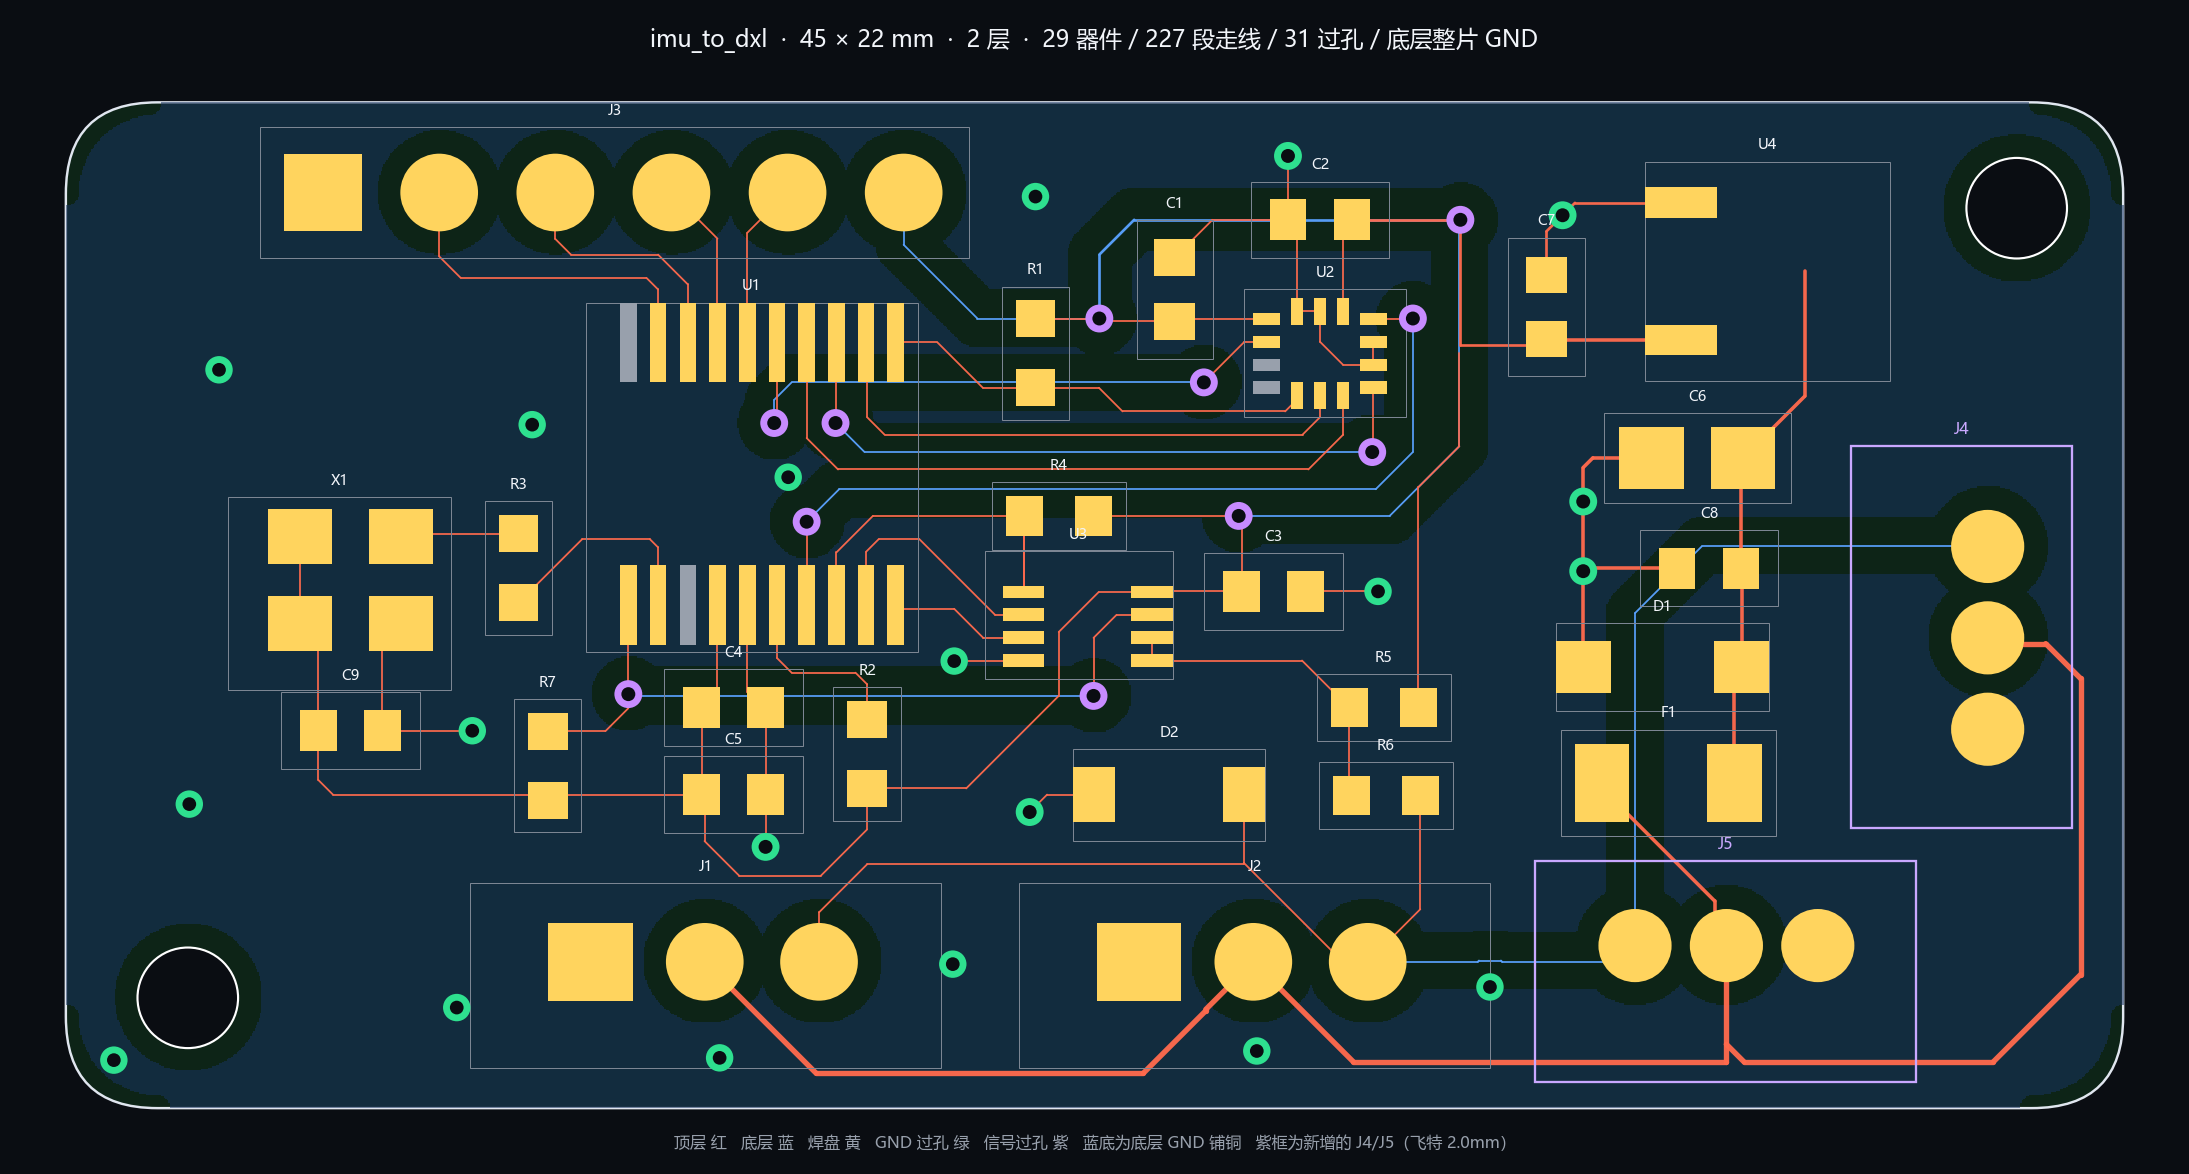
Mostly yes - geometry, joint axes, masses, actuator model and the official HAT board are all accounted for; only the imutodxl IMU board (reverse-engineered but unfabricated) and the final wiring layout are still missing.What is the imutodxl board and why is it interesting?It is the one PCB Pollen never open-sourced; this project reverse-engineered it as an STM32G031 plus LSM6DSV16X IMU that disguises itself as a 16th Dynamixel servo on the bus, so orientation data comes back in the same bus read as joint state without a second bus or onboard sensor fusion.
It is the one PCB Pollen never open-sourced; this project reverse-engineered it as an STM32G031 plus LSM6DSV16X IMU that disguises itself as a 16th Dynamixel servo on the bus, so orientation data comes back in the same bus read as joint state without a second bus or onboard sensor fusion.Would it be cheaper to just build it yourself?Probably not: the 15 XL330 servos alone cost roughly $359-629 depending on region, before adding the controller, battery, PCB fabrication and printing materials, per the project's BOM.md.
Probably not: the 15 XL330 servos alone cost roughly $359-629 depending on region, before adding the controller, battery, PCB fabrication and printing materials, per the project's BOM.md.What are similar projects?Dummy-Robot, MANPADS-System-Launcher-and-Rocket, QymCAD, text-to-cad, Keychron-Keyboards-Hardware-Design, CHOMPI, oomwoo, Microduck-build-tutorial
Dummy-Robot, MANPADS-System-Launcher-and-Rocket, QymCAD, text-to-cad, Keychron-Keyboards-Hardware-Design, CHOMPI, oomwoo, Microduck-build-tutorialWhich topics is it in?mechanical-engineering, scipy, manufacturing, stm32, robot, 3d-modeling, 3d-printing, cad, engineering, embedded-systems, numpy, robotics
mechanical-engineering, scipy, manufacturing, stm32, robot, 3d-modeling, 3d-printing, cad, engineering, embedded-systems, numpy, robotics